|
2026年11月号
今月のテーマは、馬の運動メカニズムである。
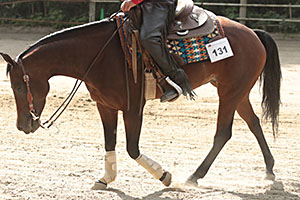 馬は、頭の上下動による重心移動によって、運動している。
勿論、筋肉運動によって、頭の上下動をせずに重心移動を行って運動することもできるが、馬の通常の運動は、頭の上下動によって重心移動を行って、極力肢の筋肉運動を軽減して運動している。
これは、人間も同じで、動くとき腕を振るのは、筋肉運動を軽減するためで、腕を振らずに走れば、ウサインボルトでも100mを10秒切ることはできない。
馬の頭は、実際には8の字に動いていて、例えば、左上に上がり、左前に下り、右上に上がり、右前に下りることを繰り返し、重心が、左後肢に近づき、その後に左前肢に近づき、右後肢に近づき、右前肢に近づくことを繰り返して運動している。
これが常歩のメカニズムなのだ。
人間は、歴史的に、馬の頭の動きをコントロールすることで、馬の動きを間接的にコントロールできることを知り、馬を食べることを止めて、乗るようになったといわれている。
この運動を、メカニカルムーヴメントといい、ノーズファーストともいわれる。
また、馬は、筋肉力による運動もできて、肢のステップで重心移動を行っても運動することができる。この運動をテクニカルムーヴメントというのであり、ステップファーストもいわれる。
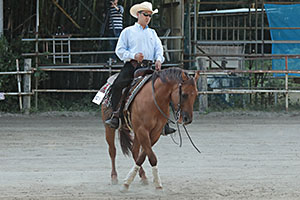 馬は、メカニカルムーヴメントによる運動が自然で、進化の過程で、脊椎の柔軟性を失い立ったままでも眠ることができ、立ったままでもあまり疲労しないようになった。しかし、その一方で動き難くなってしまったのであるが、頭を上下動させて重心移動できる方法を進化させた。
また、馬の重心は第4肋骨にあり、前肢に体重の約60%、後肢に約40%の体重配分となっていて、頭の上下動で重心移動させやすい馬体構造となっているのである。
メカニカルムーヴメントで走行しているときは、後肢の着地位置は重心より後方で、テクニカルムーヴメントで走行しているときは、後肢の着地位置が重心よりにある場合なのだ。
メカニカルムーヴメントでは、人間が走るとき腕を振るのと同様に頭を上下動させていて、頭を上下動させることによって、筋肉運動を軽減しており、長時間の走行を可能にしていて、筋肉や体力の消耗を軽減している省エネの運動になっている。
メカニカルムーヴメントは、下り坂を下るようなムーヴメントで、省エネである一方制動性が良くない運動ともいえる。
テクニカルムーヴメントは、筋肉運動で、筋肉のコンディションの影響や体力の消耗が大きい運動なのである。上り坂を登るような運動であるといえる。
体力の消耗が大きい一方、制動性が高い運動だ。
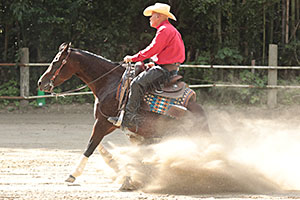 乗馬や馬術は、進行方向の転換を多用するので、バランスバックまたは後肢の着地位置を重心寄りにして、後肢の筋肉運動を促進して、前肢への体重配分を軽減し、運動の制動性を高めて、進路変更やストップや発進を軽快に行っている。
乗馬や馬術に比べて競馬は、直進走行が主体なので、メカニカルムーヴメントで走行するのが大半なのであるが、第4コーナーを過ぎた当たりで猛烈にダッシュするような馬は、頭を持ち上げてバランスバックし、後肢の筋肉運動を活発化させている。
また、速歩や駈歩の場合、対角線上の肢が対になっていたり運動エネルギーが馬体の対角線上を通過したりしているのは、脊椎の硬直という馬体構造によって生まれているメカニズムなのだ。
肉食獣のように脊椎の柔軟な動物は、運動エネルギー線上に重心を移行するのが容易なのだが、脊椎を硬直化させた馬は、運動エネルギー線上に重心を移行させることができないために、運動エネルギーが重心を通過するようにしているために、対角線上の肢が対になって動いていたり、運動エネルギーが馬体の対角線上を通過させたりしている。
物体が動くことは、その物体の重心が動くことで、運動エネルギーが重心を通過することは、無駄なエネルギーを使わなくて済む合理的運動なのだ。
従って、肉食獣であっても馬であっても、運動エネルギーが重心を通過することは、運動エネルギーの観点からして、合理的だということができる。
そのために、運動エネルギー上に重心を位置させているので、肉食獣は重心を動かし、馬は運動エネルギーを動かしているのである。
因みに、鰐は、胴体の横に短い肢がついているために、運動エネルギーが重心を通過させることができないために、速歩までしかできないのである。
|